위치를 선택하십시오:

위치

KUKA.HMI 

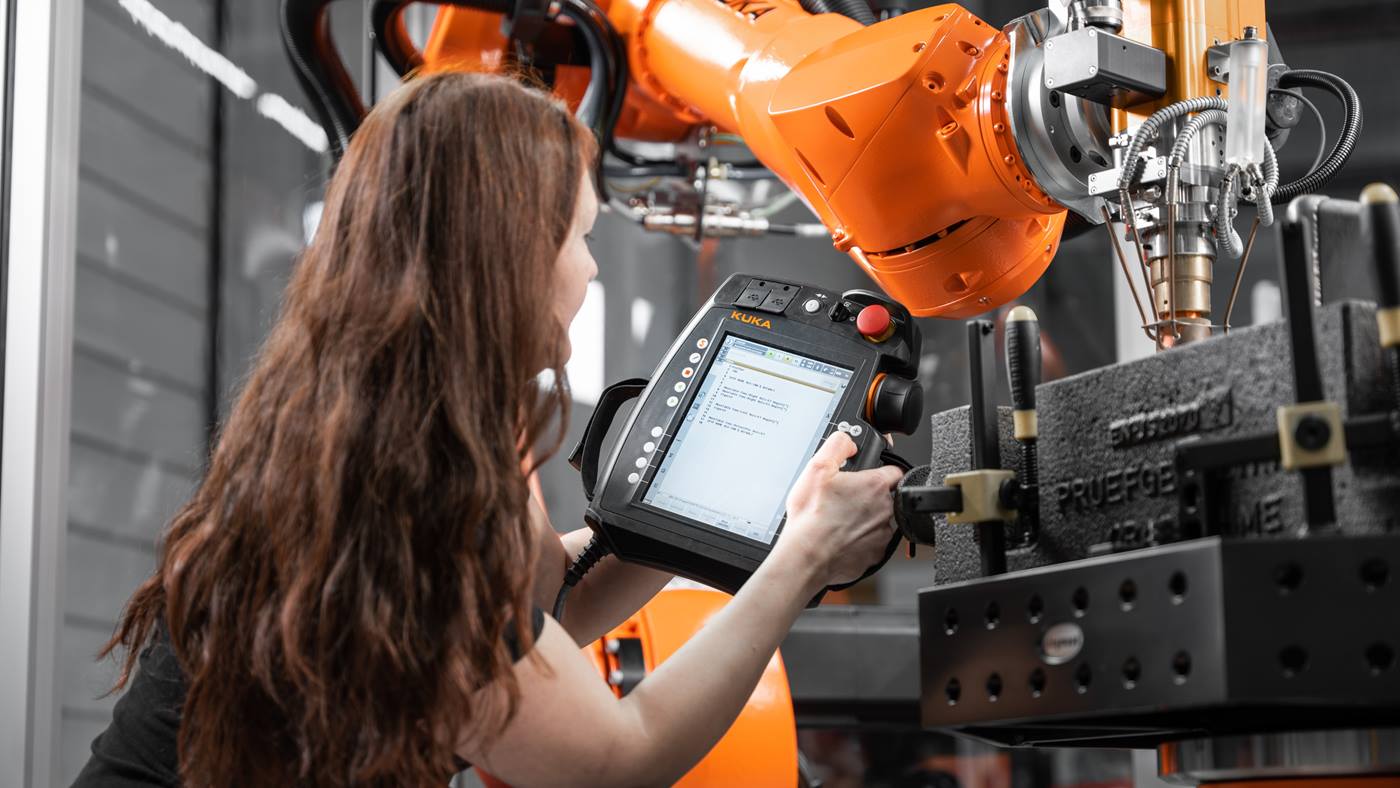
사용자 친화적인 직관적 로봇 조작을 위한 시각화 소프트웨어: KUKA.HMI는 인간과 기계 사이에서 전례 없는 간단하고 효율적인 통신을 가능하게 합니다.


효율성 증대를 위한 개인화 소프트웨어 솔루션: KUKA.HMI를 통한 인간과 로봇 사이의 통신

KUKA.HMI 제품군은 산업 생산현장에서 로봇의 조작, 컨트롤 및 모니터링을 위해 필요한 완벽한 맞춤식 소프트웨어 솔루션을 제공합니다. 요구 사항에 따라서 KUKA.HMI easy 및 KUKA.HMI zenon 버전을 이용해 KUKA smartPAD에서 표준 유저 인터페이스를 별도의 트레이닝 없이 개인화 사용자 인터페이스로 빠르게 전환하는 방식으로 사용자의 요구에 맞게 최적화시킬 수 있습니다. 로봇 컨트롤러 KR C4와의 호환성으로 인해 KUKA.HMI는 개별 산업용 로봇뿐 아니라 복합적 로봇셀에도 이상적인 시각화 소프트웨어로 인정받고 있습니다.

KUKA.HMI Easy: 소프트웨어를 통한 간단하고 용이한 로봇 조작

KUKA.HMI Easy는 간단한 로봇 조작을 가능하게 합니다. 예를 들어 이 소프트웨어의 다음과 같은 기능을 통해 귀하의 KUKA smartPAD에서 디스플레이를 최적화할 수 있습니다:

  • 이미지의 삽입 

  • 탭 및 열을 통한 표시창의 구조화

  • 버튼 및 기타 기능의 표시 및 숨기기

  • 하프 스크린과 풀 스크린 보기 사이에서 전환

  • 예를 들어 프로그램 편집기 또는 위치 표시창과 같은 다른 플러그인의 사용

  • 국가별 단위의 전환

이런 방식으로 유저 인터페이스 사용 환경을 개선하고 조작 오류를 예방할 수 있습니다.

KUKA.HMI Easy는 간단한 요구 사항에 이상적인 시각화 소프트웨어입니다.

KUKA.HMI zenon: 복잡한 로봇 어플리케이션에서도 보장되는 최고의 사용자 친화성

KUKA.HMI zenon을 통해 특히 제조셀과 같은 복잡한 로봇 어플리케이션도 간단하게 컨트롤할 수 있습니다: 300개 이상의 다이렉트 드라이버를 통해 주변 장치 또는 추가 하드웨어의 원활한 연결이 보장됩니다. 이를 통해 사용자는 하나의 화면에서 모든 컴포넌트를 한눈에 파악하고 중요한 모든 정보에 접근할 수 있습니다.

KUKA.HMI zenon Plugin: 표준 로봇 조작 기능이 탑재된 개인화 소프트웨어

KUKA.HMI zenon Plugin을 통해 고객 자체 소프트웨어를 간단하게 KUKA smartPAD 표준 유저 인터페이스에 통합시키고 동시에 인터페이스에서 이 소프트웨어를 사용할 수 있습니다. 이 과정에서 하드키의 기능은 변함 없이 그대로 유지할 수 있습니다. 요약:

  • A1-A6 축에서 하드키를 통한 로봇의 이송 
  • 메시지 창의 표시
  • 예를 들어 프로그램 편집기 또는 위치 표시창과 같은 다른 플러그인의 사용
  • 개별 액세스 권한을 통한 사용자 계정의 관리
  • 하프 스크린과 풀 스크린 보기 사이에서 전환
  • 버튼 또는 필드와 같은 표시 엘리먼트의 자유로운 디자인
  • 국가별 단위의 전환
KUKA.HMI zenon Plugin을 통해 로봇의 이송을 위한 하드키는 계속 사용 가능한 상태로 유지됩니다. 

KUKA.HMI zenon Runtime: 엄격한 요구조건을 만족시키는 시각화 소프트웨어

KUKA.HMI zenon Runtime은 로봇 조작 환경의 완벽한 개인화를 보장합니다. 풀스크린에서 그래픽 어댑테이션에 추가적으로 다음과 같은 옵션을 사용할 수 있습니다:

  • KUKA smartPAD에서 하드키의 비활성화 또는 기능 전환

  • 메시지 텍스트의 표시 및 숨기기

  • 개별 액세스 권한을 통한 사용자 계정의 관리

  • 버튼 또는 필드와 같은 표시 엘리먼트의 자유로운 디자인

KUKA.HMI zenon Runtime은 특히 복잡한 로봇 어플리케이션의 시각화에 적합합니다.

간편하고 효율적인 로봇 조작을 위한 소프트웨어: Zenon을 통한 시각화

COPA-DATA의 zenon을 통해 귀사 로봇 어플리케이션에 최적화된 개인화 소프트웨어 솔루션을 간단하게 구현할 수 있습니다.

KUKA.HMI zenon Development: 단 몇 가지 단계로 로봇 조작을 위한 자체 소프트웨어 솔루션 구성

엔지니어링 소프트웨어 KUKA.HMI zenon Development를 이용하여 단 몇 가지 단계로 개인화 소프트웨어 솔루션을 직접 생성할 수 있습니다: 사용자 친화적 Drag&Drop 및 디폴트 템플릿, 디자인 및 기능을 통해 컨피규레이션 시 신속하고 효율적으로 작업을 수행할 수 있습니다.

  • KUKA.HMI zenon DEV를 통한 소프트웨어 컨피규레이션

    편집기에서 이미지 및 템플릿을 이용해 자체 프로젝트를 매우 간단하게 생성할 수 있습니다.

  • 로봇 컨트롤러로 완성된 소프트웨어 전송하기

    생성한 소프트웨어는 로봇 어플리케이션의 컨트롤러로 전송할 수 있습니다.

  • 로봇 조작에 개인화 KUKA.HMI 사용

    귀하의 자체 KUKA.HMI를 용이한 로봇 조작을 위해 사용할 수 있습니다.